Latvijas Robotikas čempionāts · Sacensību noteikumi 2026/2027
Mini Sumo noteikumi
1Apraksts
Mini Sumo ir viena no populārākajām robotikas disciplīnām. Sacensību mērķis robotam ir pilnībā autonomi izgrūst pretinieku no Dohyo (ringa laukuma).
2Sacensību noteikumi
- 2.1Katrs robots var tikt reģistrēts ar vienu operatoru un vairākiem asistentiem. To vadīt ir atļauts tikai operatoram. Visiem dalībniekiem ir jāievēro sacensību reglaments un noteikumu kārtība, kādā tiek noteikts uzvarētājs cīņā.
- 2.2Drošības nolūkos tiesnešiem un dalībniekiem obligāti jāvelk cimdi.
- 2.3Sacensību norisi nosaka organizatori, ņemot vērā dalībnieku skaitu. Ja dalībnieku skaits ir liels, tiek izmantotas apakšgrupas, fināla turnīra dalībnieku noteikšanai. Fināla turnīri notiek pēc divkāršās izslēgšanas sistēmas. Ja dalībnieku skaits ir mazs, tie uzreiz automātiski piedalās fināla turnīrā pēc tā noteikumiem.
- 2.4Sacensību organizatori izlemj, kura no minētajām metodēm tiks izmantota kustību uzsākšanai un apturēšanai:
- Infrasarkano staru pults, ko kontrolē sacensību tiesnesis
(Skat. Pielikums 2) - 5 sekunžu atliktais starts un manuālā apturēšana
(Ar pogu vai pulti, ko kontrolē robota operators)
Skolēnu kategorijā vienmēr ir 5 sekunžu atliktais starts un manuālā apturēšana.
- Infrasarkano staru pults, ko kontrolē sacensību tiesnesis
- 2.5Sacensību laikā (raunda laikā), tālvadības ierīcēm jābūt novietotām iepriekš noteiktā vietā. Tālvadības ierīces var tikt izmantotas tikai robota apturēšanai tikai tad, kad tiesnesis dod atbilstošo komandu. Oficiālā infrasarkano staru pults atrodas pie tiesneša.
3Robots
- 3.1Robotam jābūt pilnībā autonomam. Kustībām jābūt izstrādātām tā, lai robots detektētu pretinieka robotu un spētu atbilstoši reaģēt. Ja rodas jebkādas šaubas par to, vai robots ir autonoms, tiesnešiem ir tiesības pārbaudīt robota vadības loģiku.
- 3.2Robota maksimālais izmērs un svars:
Garums (cm) Platums (cm) Augstums (cm) Masa (g) 10 10 Neierobežots 500 Tabula 1. Mini Sumo robota maksimālie parametri - 3.3Robots var palielināt izmēru pēc starta, bet tam ir jāpaliek vienā gabalā.
- 3.4Infrasarkanais sensors, ja nepieciešams, jānovieto robota augšpusē. Tas nedrīkst būt novietots sānos vai zem tā. Robota operatoram ir jānodrošina stabila un netraucēta uztvērēja darbība, pēc iespējas visos iespējamajos apstākļos.
- 3.5Robotiem jābūt apzīmētiem ar identifikācijas numura uzlīmēm. Robota operatora atbildība ir nodrošināt tām vietu. Uzlīmes nodrošina sacensību organizatori. Nepieciešamības gadījumā tās pašas numura zīmes tiks piestiprinātas ne tikai pie robotiem, bet arī pie dalībnieku apģērba.
- 3.6Aizliegts izmantot jebkādas komponentes, kurām ir paredzēts atdalīties no robota tā kustības laikā vai saskaroties ar citu robotu. Dubultie asmeņi nav aizliegti.
- 3.7Robotā aizliegts izmantot:
- Jebkuras komponentes, kas veidotas tīšai pretinieka robota darbības traucēšanai.
(Piemēram, speciāli elektromagnētisko viļnu avoti vai traucētājierīces, tādas kā infrasarkanie LED ar nolūku traucēt pretinieka infrasarkano sensoru darbību). - Jebkuras komponentes, kas robotam, savas kustības laikā, bojā Dohyo ringa virsmu.
Vienīgais izņēmums virsmas bojājumiem ir robotu sadursmes. - Jebkādus šķidrumus, pulverus un gāzi kā ieročus pret pretinieku.
- Jebkādus viegli uzliesmojošus materiālus robota konstrukcijā.
- Mešanas ierīces, piemēram, tīkls, ko uzmet pretinieka robotam.
- Daļas, kas piestiprinās Dohyo ringa virsmai. (Līmes, piesūcekņi un tml).
- Magnētus.
- Jebkuras komponentes, kas veidotas tīšai pretinieka robota darbības traucēšanai.
4Laukums jeb Dohyo Jyonai
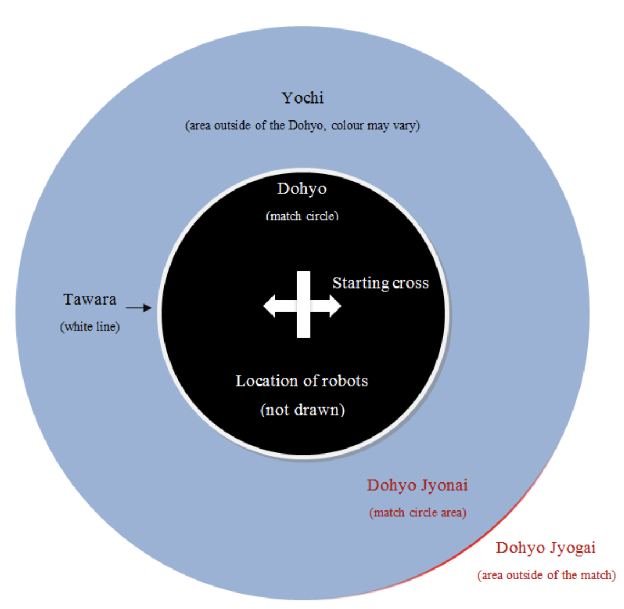
- 4.1Dohyo Jyonai (sacensību laukums) sastāv no Dohyo (ringa laukums) un Yochi (ringa laukuma ārējā mala). Pārējais laukums tiek uzskatīts par Dohyo Jyogai (laukums ārpus ringa). Apkārt Dohyo Jyogai ringam atrodas aizsargi.
- 4.2Dohyo (ringa laukums) ir apļa formas laukums, kas pārklāts ar melnas krāsas pārklājumu.
Augstums (cm) Diametrs (cm) Virsmas materiāls 1 - 5 77 Plastmasa vai koks Tabula 2. Mini Sumo laukuma parametri - 4.3Shikiri-Sen ir starta līnijas, kas atrodas ringa centrā un norāda uz starta sektoriem.
- 4.4Tawara ir baltā līnija gar Dohyo ringa ārmalu. Tawara līnija ir Dohyo ringa daļa. Tās platums ir 2.5 cm.
- 4.5Yochi ir laukums apkārt Dohyo vismaz 100 cm diametrā. Yochi krāsa un materiāls var būt dažāds, bet tas nedrīkst būt baltā krāsā.
5Sacensību norise
Terminoloģija: Mačs sastāv no raundiem. Viens raunds ir viena cīņa.
- 5.1Mača principi
- Mačs parasti noris trīs raundos un ilgst līdz 3 minūtēm. Komanda, kura pirmā iegūst 2 Yuko punktus (ieskaitītos punktus) mača laikā, uzvar. Mača laiks tiek mērīts raundu laikā, nevis starp tiem.
- Ja līdz mača beigām tiek iegūts tikai viens Yuko punkts, uzvar tā komanda, kura ieguvusi šo punktu.
- Ja neviena komanda neuzvar raundā mača laikā, uzvarētājs tiks paziņots atbilstoši situācijai Yusei (pārsvars). Ja Yusei nevar noteikt vai uzvarēto raundu skaits abām komandām ir vienāds, mača laiks tiek pagarināts par 3 minūtēm. Ja viena no komandām nopelna vienu vai vairākus Yuko punktus pagarinājumā, tad uzvar šī komanda.
- Maksimālais laiks starp raundiem robotu savešanai kārtībā ir 30 sekundes.
- 5.2Mača uzsākšana
- Mačs sākas vadoties pēc tiesneša signāla. Sacensību dalībnieki paklanās savā starpā pirms ieiešanas Dohyo Jyonai ringa laukumā.
- Pirms katra raunda un vadoties pēc tiesneša signāla, dalībnieki vienlaicīgi novieto savus robotus uz Dohyo ringa. Robotiem jābūt novietotiem pretējos Shikiri-Sen (starta līniju) sektoros un vismaz kādai robota daļai ir jāpaliek Shikiri-Sen sektorā (skat. attēlu).
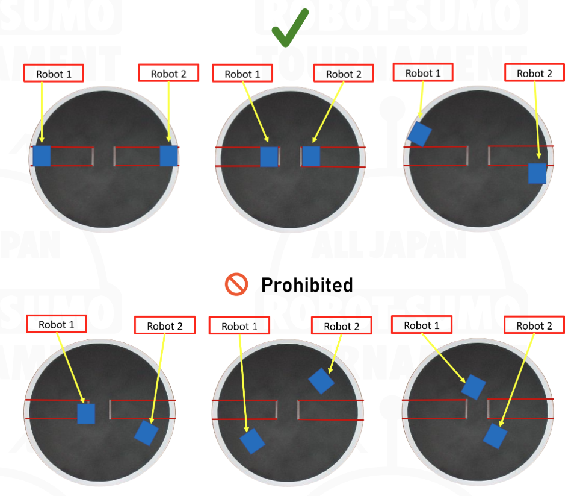
Attēls 1. Robotu atļautās un aizliegtās sākuma pozīcijas uz Dohyo - Pēc robotu novietošanas uz Dohyo ringa, nav atļauts:
- Pieskarties vai pārvietot robotu.
- Mainīt robota uzstādījumus (t. sk. ar pulti).
- Raunds sākas ar vienu no organizatoru iepriekš izvēlētajām un paziņotajām uzsākšanas metodēm.
- Dalībnieki atstāj Dohyo Jyonai ringa laukumu pēc robotu novietošanas uz ringa. Tiesnesis uzsāk raundu ar oficiālās infrasarkano staru pults palīdzību dodot komandu robotiem. Roboti var sākt kustību pēc starta signāla uztveršanas.
- Pēc tiesneša signāla, robotu operatori ieslēdz 5 sekunžu atliktā starta taimeri un nekavējoties atstāj Dohyo Jyonai ringa laukumu. Roboti var sākt kustību 5 sekundes pēc atliktā starta komandas uztveršanas.
- Gadījumos, ja Dohyo ringa laukums ir saskrāpēts vai netīrs, tiesneši izlemj vai turpināt maču uz tā paša ringa, vai to nomainīt pret citu.
- 5.3Raunda izbeigšana
- Tiesnesis dod signālu katra raunda izbeigšanai un robotu apturēšanai. Tiek izmantota viena no organizatoru iepriekš izvēlētajām un paziņotajām apturēšanas metodēm.
- Tiesnesis aptur robotu, dodot signālu ar oficiālo infrasarkano staru pulti. Papildus, robota operators var izmantot savas metodes robota apturēšanai.
- Robotu aptur robotu operatori.
- Tiesnesis dod signālu katra raunda izbeigšanai un robotu apturēšanai. Tiek izmantota viena no organizatoru iepriekš izvēlētajām un paziņotajām apturēšanas metodēm.
- 5.4Mača izbeigšana
- Mačs oficiāli ir beidzies pēc tiesneša atbilstošā signāla saņemšanas. Dalībniekiem jāpaņem savs robots no Dohyo ringa, savstarpēji jāpaklanās un jāatstāj Dohyo Jyonai ringa laukums.
- Ja dalībnieks ir ievainots un mačs nevar turpināties, dalībnieks var pieprasīt mača izbeigšanu.
- Iepriekš aprakstītajā situācijā, tiesneši veic nepieciešamās darbības, lai mačs nekavējoties varētu turpināties.
- Ja tiesnešu veiktās darbības nedod iespēju mačam turpināties, pretinieks uzvar sacensībās bez mača.
- 5.5Torinaoshi jeb raunda atkārtošana
Raunds tiek atkārtots sekojošās situācijās:
- Abi roboti ir vērsti viens pret otru un to kustības ir traucētas vai nenotiek.
- Abi roboti vienlaicīgi nokrīt no Dohyo ringa.
- Citas situācijas, kurās nav iespējams noteikt uzvarētāju un zaudētāju.
- Ja pēc Torinaoshi nav iespējams noteikt uzvarētāju, tiesnesis pats var novietot robotus un turpināt maču tam piešķirtajā laikā.
- 5.6Maču starplaiks
- Maču starplaikos vienas apakšgrupas ietvaros, roboti jānovieto uz tam paredzēta galda. Tos paņemt no galda atļauts tikai uz mača laiku. Aizliegts atstāt sacensību laukumu ar robotu mača starplaikos, izņemot gadījumus, kad saņemta atbilstoša atļauja to darīt (gadījumos, ja robotu nepieciešams salabot). Šis nosacījums nepieciešams vienmērīgai un godīgai sacensību norisei.
NB! Ja robots nav atrodams uz iepriekš norādītā galda laicīgi vai komanda nav klāt, mačs rezultēsies zaudējumā.
- 5.7Punktu iegūšana - Yuko (ieskaitītie) punkti, Shinitai un Yusei (pārsvars)
- Yuko (ieskaitītie) punkti - uzvarētājs tiek paziņots sekojošās situācijās.
- Ja pretinieks ir ticis izgrūsts no Dohyo ringa (robots pieskaras laukumam ap Dohyo ringu).
- Ja pretinieks nokrīt no Dohyo ringa un pieskaras laukumam ap Dohyo ringu.
- Ja sadursmes rezultātā robots daļēji atrodas uz Dohyo ringa un pirmais pieskaras laukumam ap Dohyo ringu, bet otrs robots sadursmes rezultātā ir pilnībā izkritis no Dohyo ringa vēlāk (piemēram, ticis izstumts un uzmests gaisā), tad punkts tiek ieskaitīts robotam, kas daļēji atrodas uz Dohyo ringa un ir uzskatāmi izstūmis pretinieku.
- “Shinitai” situācijā.
- “Yusei” (pārsvara) situācijā.
- Ja pretiniekam divas reizes tiek izteikts “Keikoku” (brīdinājums).
- Ja konstatēts “Hansoku” (pārkāpums).
- Ja uzvarētājs tiek paziņots bez mača, uzvarētājs saņem 2 Yuko punktus (ja uzvarētājam jau ir 1 Yuko punkts, tad uzvarētājs saņem vēl tikai vienu punktu). Pretiniekam esošais Yuko punkts/i zaudējuma gadījumā paliek ieskaitīti.
- Shinitai situācija nozīmē, ka viens vai vairāki robota riteņi nokļūst ārpus Dohyo ringa, un robots nespēj atgriezties ringā. Šajā gadījumā pretinieks saņem 1 Yuko punktu.
- Yusei (pārsvara) situācijā tiesnesis var piešķirt Yuko punktu komandai, vadoties pēc stratēģijas, kustībām un robota prasmēm.
- Yuko (ieskaitītie) punkti - uzvarētājs tiek paziņots sekojošās situācijās.
- 5.8Keikoku (brīdinājums)
Dalībnieks, kurš izpilda kādu no turpmāk tekstā minētajiem punktiem, saņem “Keikoku” (brīdinājumu). Ja dalībnieks saņem 2 brīdinājumus, pretinieks iegūst 1 Yuko punktu.- Ja robota operators vai kāda tam piederoša lieta (piemēram, tālvadības pults) nokļūst Dohyo Jyonai laukumā pirms raunda beigu signāla no tiesneša.
- Ja robots veic kustību pirms raunda sākuma (kustība vai formas maiņa).
- Ja dalībnieks pārkāpj tālvadības pults lietošanas noteikumus.
- Ja robots tiek nomainīts pēc tam, kad tas jau ticis novietots uz Dohyo.
- Ja dalībnieks neievēro drošības prasības.
- Ja tiek konstatēta jebkāda cita noteikumiem neatbilstoša rīcība.
- 5.9Hansoku (pārkāpums)
Turpmāk tekstā minētajās situācijās pretinieki saņem katrs 1 Yuko punktu.- Ja no robota atdalās kāda daļa.
- Ja robots nekustas.
- Ja abi roboti kustas, bet nesaskaras.
- Ja robots aizdegas, vai rodas aizdomas par to, ka robots iespējams deg.
- Ja dalībnieks vēlas beigt raundu.
- 5.10Hansokumake (zaudējums pārkāpuma dēļ)
Dalībnieks, kurš pārkāpj turpmāk tekstā minētās situācijas, zaudē maču pārkāpuma dēļ.- Ja dalībnieks mača sākumā neatrodas iepriekš norādītā Dohyo ringa laukumā, vai dalībnieks patvaļīgi pagarina robota kārtībā savešanas laiku (skat. “Mača principi”).
- Ja dalībnieks apzināti izjauc mača norisi (piemēram, tīši salaužot vai deformējot Dohyo ringu).
- Ja dalībnieks pārkāpj 3. paragrāfa “Robots” noteikumus.
- Ja robots neveic autonomas kustības.
- Ja dalībnieks neievēro nosacījumus, pat tad, ja dalībniekam jau izteikts “Keikoku” (brīdinājums).
- 5.11Sikkaku (diskvalifikācija)
Turpmāk tekstā minētajos gadījumos dalībnieks tiks izslēgts no sacensībām un netiks pievienots sacensību dalībnieku un rezultātu sarakstos.- Ja dalībnieka robots neatbilst sacensību nolikumā minētajām prasībām.
- Ja dalībnieks uzvedas neatbilstoši elementārām pieklājības normām (apvaino pretinieku vai tiesnešus, lieto necenzētus vārdus)
- Ja dalībnieks tīši ievaino pretinieku.
Pielikums 1. Sacensību laukums
Pielikums 2. Uzsākšanas un apturēšanas sistēma
Vienāda uzsākšanas un apturēšanas sistēma tiek lietota kā Baltic Robot Sumo tā arī RobotSM un RobotChallenge sacensībās. Sistēmas mērķis ir nodrošināt godīgu un ātru raunda uzsākšanu. Drošības nolūkos sistēma ir aprīkota ar apturēšanas slēdzi. Izmantojot vienu un to pašu kontroles sistēmu dažādās sacensībās ir ērti dalībniekiem.
Sistēma ir balstīta uz infrasarkano staru raidītāju, kuru darbina tiesnesis, un uz infrasarkano staru uztvērēju, kas atrodas uz robota. Infrasarkano staru raidītājā izmantots RC-5 protokols. RC-5 kods ir Manchester kodēta bitu plūsma, kas modulēta pie 38 kHz. Ziņojuma dati sastāv no 5-bitu adreses un 6-bitu komandas, kas satur tālvadības komandas (programmēšanu, uzsākšanu un apturēšanu) un Dohyo ID. Dohyo ID tiek izmantots, lai identificētu tuvus mačus, kas notiek vienlaicīgi.
| Komanda | RC-5 ziņojuma lauks |
|---|---|
| Programmēšana | Adrese[4..0] = 0x0B, Komanda[5..1] = Dohyo ID |
| Uzsākšana | Adrese[4..0] = 0x07, Komanda[5..1] = Dohyo ID, Komanda[0] = 1 |
| Apturēšana | Adrese[4..0] = 0x07, Komanda[5..1] = Dohyo ID, Komanda[0] = 0 |
Programmēšanas komandas tiek izmantotas, lai uzreiz pirms mača nosūtītu jaunu Dohyo ID infrasarkano staru uztvērējam, kas atrodas uz robota. Tiesnešu infrasarkano staru uztvērēji ir aprīkoti ar atsevišķu zemas jaudas infrasarkanie LED, lai nodrošinātu, ka tuvumā esošie roboti varētu uztvert noteiktas komandas. Programmētais Dohyo ID tiek izmantots ar mērķi atšķirt uzsākšanas un apturēšanas komandas.
Uzsākšanas un apturēšanas komandām ir viena ziņojumu adrese, tomēr tikai pirmais komandas lauka bits nosaka darbību. Robota infrasarkano staru uztvērējiem jāapstiprina, ka Dohyo ID ziņojumā ir vienāda ar robotā ieprogrammēto, un jāveic attiecīgā darbība, ja tās sakrīt.
Infrasarkano staru uztvērēja komponentes jānovieto uz robota tā, ka robots spēj uztvert - saņemt ziņojumus no jebkuras puses.
Robota infrasarkano staru uztvērējam jābūt aprīkotam ar skaidri redzamiem LED, lai apstiprinātu, ka robots ir vai nav saņēmis tiesneša infrasarkanā uztvērēja signālu. Pie programmēšanas komandas saņemšanas, robota LED ātri nozibsnī divas reizes. Ja robots saņem uzsākšanas komandu, LED zibsnī nepārtraukti; ja robots saņem apturēšanas komandu, LED sāk zibsnīt lēni.
Vairāk informācijas par attālinātas vadības sistēmām var atrast vietnē: http://www.startmodule.com